ROBÓTICA E MOVIMENTOControle de posiçãoEntenda como um comando é transformado em posição ou deslocamento. Múltiplos eixosVeja como vários atuadores podem ser coordenados pelo mesmo controlador. Sensores + movimentoRelacione detecção, decisão e resposta mecânica no mesmo projeto.
Robótica e Controle de Movimento
Do sinal de controle ao movimento coordenado de servos, eixos e mecanismos.
Robótica combina sensores, controladores, drivers e atuadores para produzir movimento de forma previsível. No TechRib, você pode estudar como sinais de posição, PWM, barramentos e lógica de controle se conectam a servomotores e mecanismos em aplicações didáticas.
⌖ servos • PCA9685 • SCARA • sensores • posicionamento
Como funciona um sistema de controle de movimento?
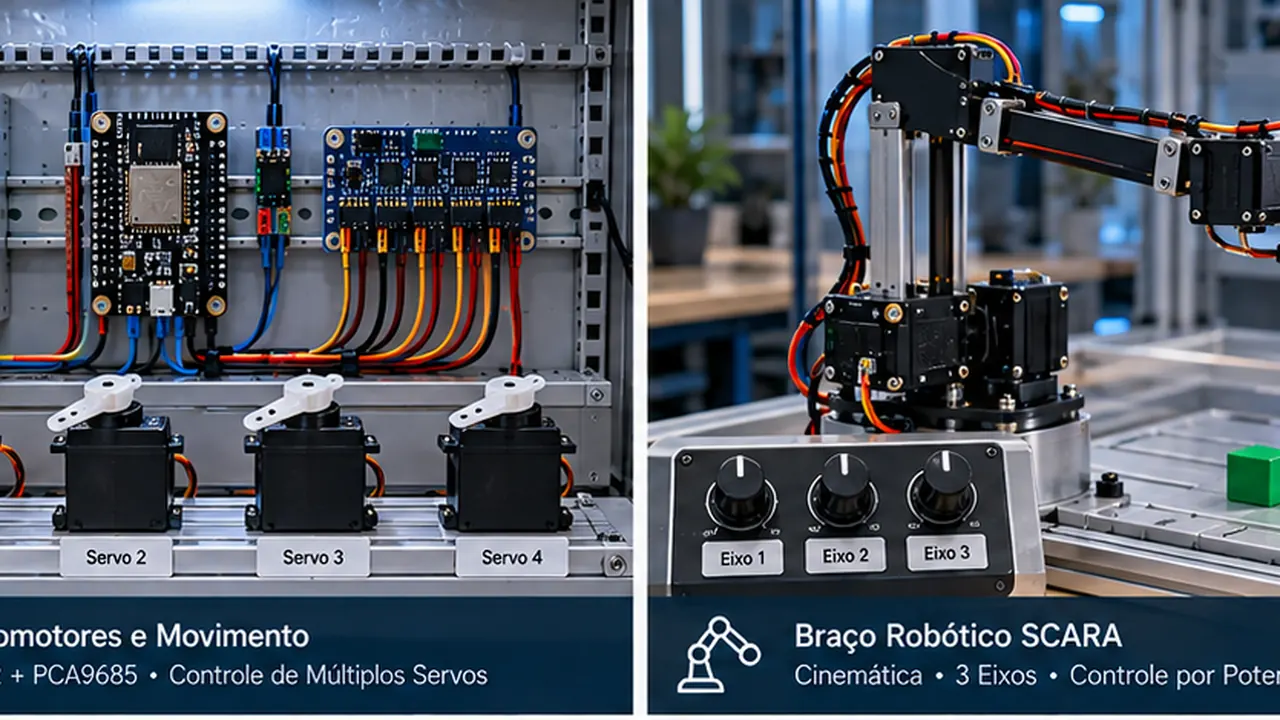
Um sistema de movimento normalmente reúne um controlador, uma forma de comandar o atuador, uma fonte de alimentação adequada e algum tipo de referência de posição ou estado. Em projetos simples, um servo recebe um comando de posição. Em sistemas mais completos, sensores e realimentação ajudam a coordenar trajetórias, limites e sequência de operação.
Servomotores são úteis quando se deseja posicionamento angular controlado. Motores de passo aparecem em aplicações de deslocamento incremental e posicionamento, enquanto motores convencionais e inversores são comuns quando o objetivo principal é velocidade e torque em processos maiores.
No simulador, a ideia é compreender a lógica e a topologia: quem gera o comando, como o sinal chega ao atuador e como sensores e entradas influenciam o movimento.
Em sistemas de movimento reais, segurança mecânica e elétrica deve ser tratada como parte do projeto, e não como uma etapa adicionada depois.
Componentes e conceitos que trabalham juntos
- Servomotores: recebem um comando de posição e são úteis para braços didáticos, cancelas, persianas, mecanismos e pequenos posicionadores.
- PCA9685: expande a geração de PWM por I²C e permite controlar vários canais a partir de poucos pinos do microcontrolador.
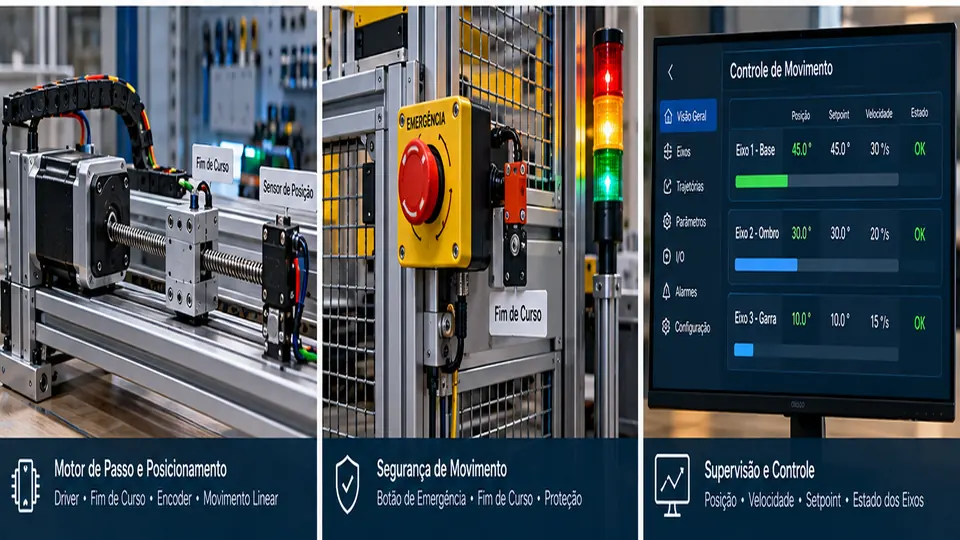
- Sensores: potenciômetros, ultrassônicos, fins de curso e sensores de posição ajudam a informar o estado do mecanismo ao controlador.
- Drivers e interfaces: fazem a ligação entre a lógica de controle e o atuador quando tensão, corrente ou tipo de sinal exigem uma etapa intermediária.
- Sequência e limites: movimento seguro depende de estados bem definidos, limites coerentes e proteção contra comandos incompatíveis.
DO EIXO À SUPERVISÃO
Movimento também precisa ser monitorado.
Posição, velocidade, setpoint, estado de cada eixo e sinais de limite ajudam a entender o comportamento do sistema. Em aplicações reais, esses dados também apoiam diagnóstico, manutenção e segurança.
Normas e segurança em movimento e robótica
- NR-12Segurança no trabalho em máquinas e equipamentos, incluindo medidas de proteção e sistemas de segurança.
- NR-10Segurança em instalações e serviços com eletricidade.
- ABNT NBR IEC 60204-1Equipamento elétrico de máquinas e requisitos relacionados aos circuitos de comando.
- ISO 10218-1:2025Requisitos de segurança aplicáveis aos robôs industriais.
- ISO 10218-2:2025Segurança na integração de aplicações robóticas e células industriais.
- ISO 13849-1Partes de sistemas de comando relacionadas à segurança, quando aplicável ao projeto da máquina.
Os exemplos do TechRib são didáticos. Projeto e integração de máquinas e células reais exigem análise de risco, dispositivos adequados e profissionais habilitados.
NO SIMULADOR
O que você pode estudar nesta categoria
Os exemplos atuais concentram-se em servomotores, posicionamento e integração entre sensores e movimento.
Controle de múltiplos servos usando PCA9685 via I²C
Comandos de posição e interpretação de ângulos
Braços SCARA e coordenação didática de eixos
Potenciômetros como referência de posição
Sensores ultrassônicos associados a mecanismos móveis
Cancelas, portas e mecanismos acionados por servo
Organização de alimentação e sinais de controle
Noções de fim de curso, intertravamento e segurança de movimento
EXEMPLOS SELECIONADOS
Projetos de movimento disponíveis no simulador
A categoria atualmente reúne três projetos principais, cada um mostrando uma abordagem diferente de movimento e interação com sensores.
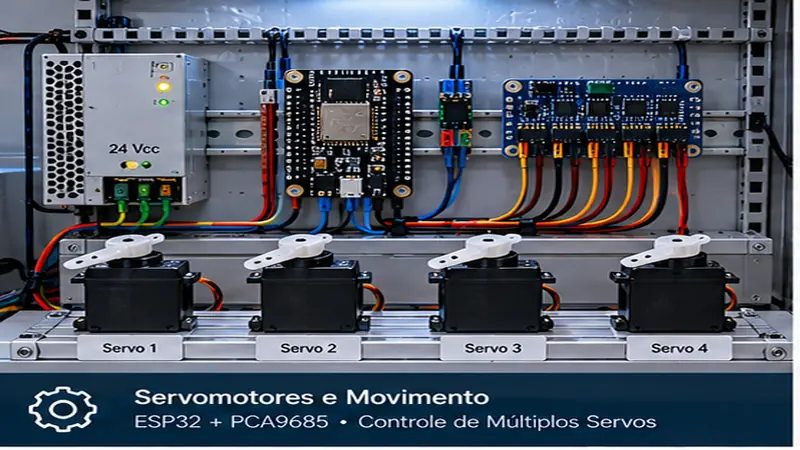
ESP32 + PCA9685 — Controle de 4 Servos via I²C
Exemplo para estudar geração de PWM por I²C e o controle coordenado de múltiplos servomotores sem ocupar vários GPIOs do controlador.
Exemplo disponível: ESP32 + PCA9685 — Controle de 4 Servos via I²C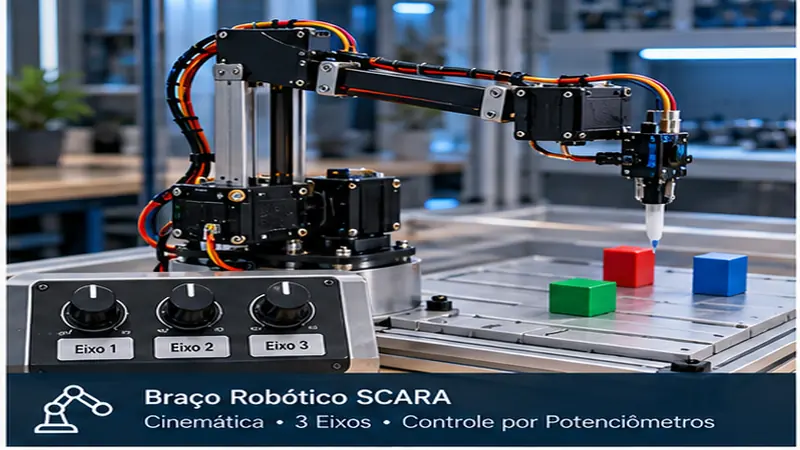
ESP32 — Braço SCARA com 3 Servos
Montagem didática para relacionar posição, comando dos eixos e movimento de um braço SCARA usando três servos e três potenciômetros.
Exemplo disponível: ESP32 — Braço SCARA • 3 Servos + 3 Potenciômetros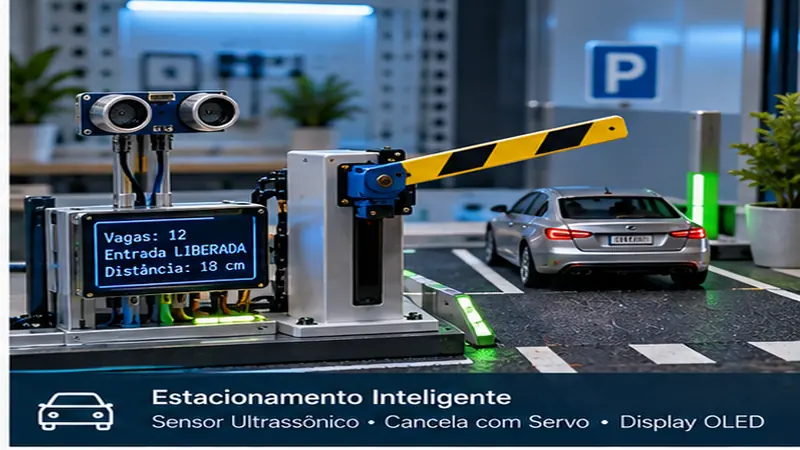
ESP32 — Estacionamento Inteligente
Exemplo que combina sensor ultrassônico, servo e display OLED para mostrar como detecção, decisão e movimento podem trabalhar juntos.
Exemplo disponível: ESP32 — Estacionamento Inteligente • Ultrassônico + Servo + OLEDQuer continuar explorando controle e automação?
Explorar microcontroladoresA biblioteca completa reúne microcontroladores, sensores, motores, instrumentação e outros projetos que complementam o estudo de movimento.